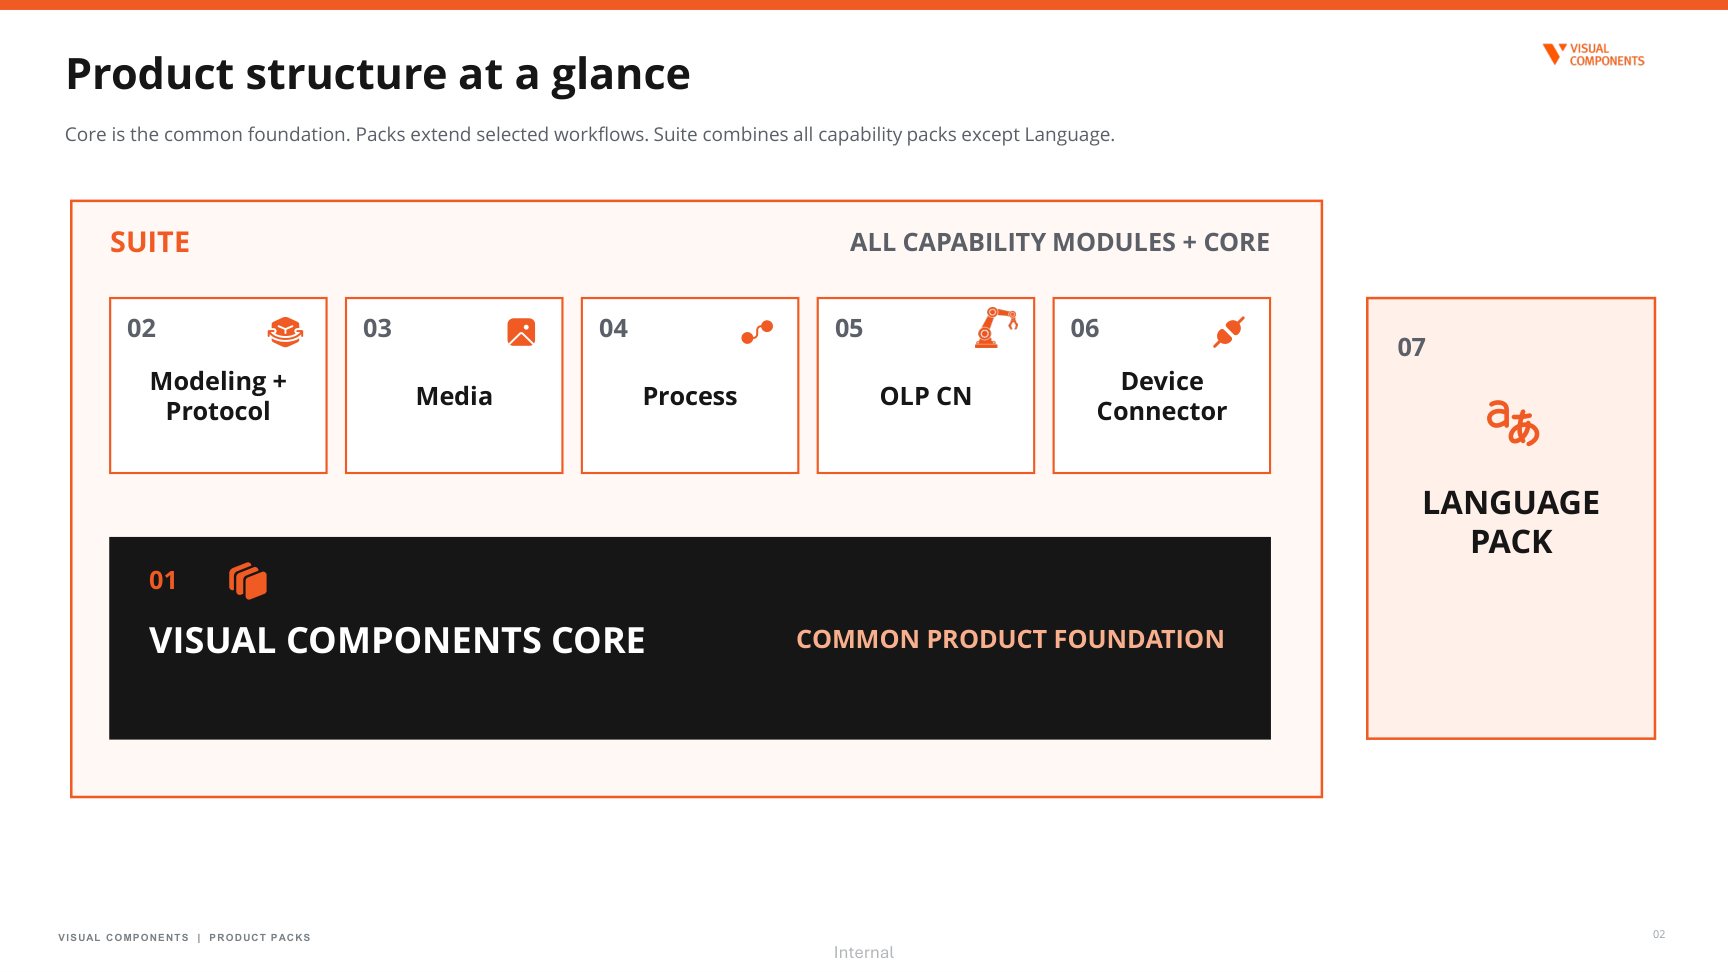
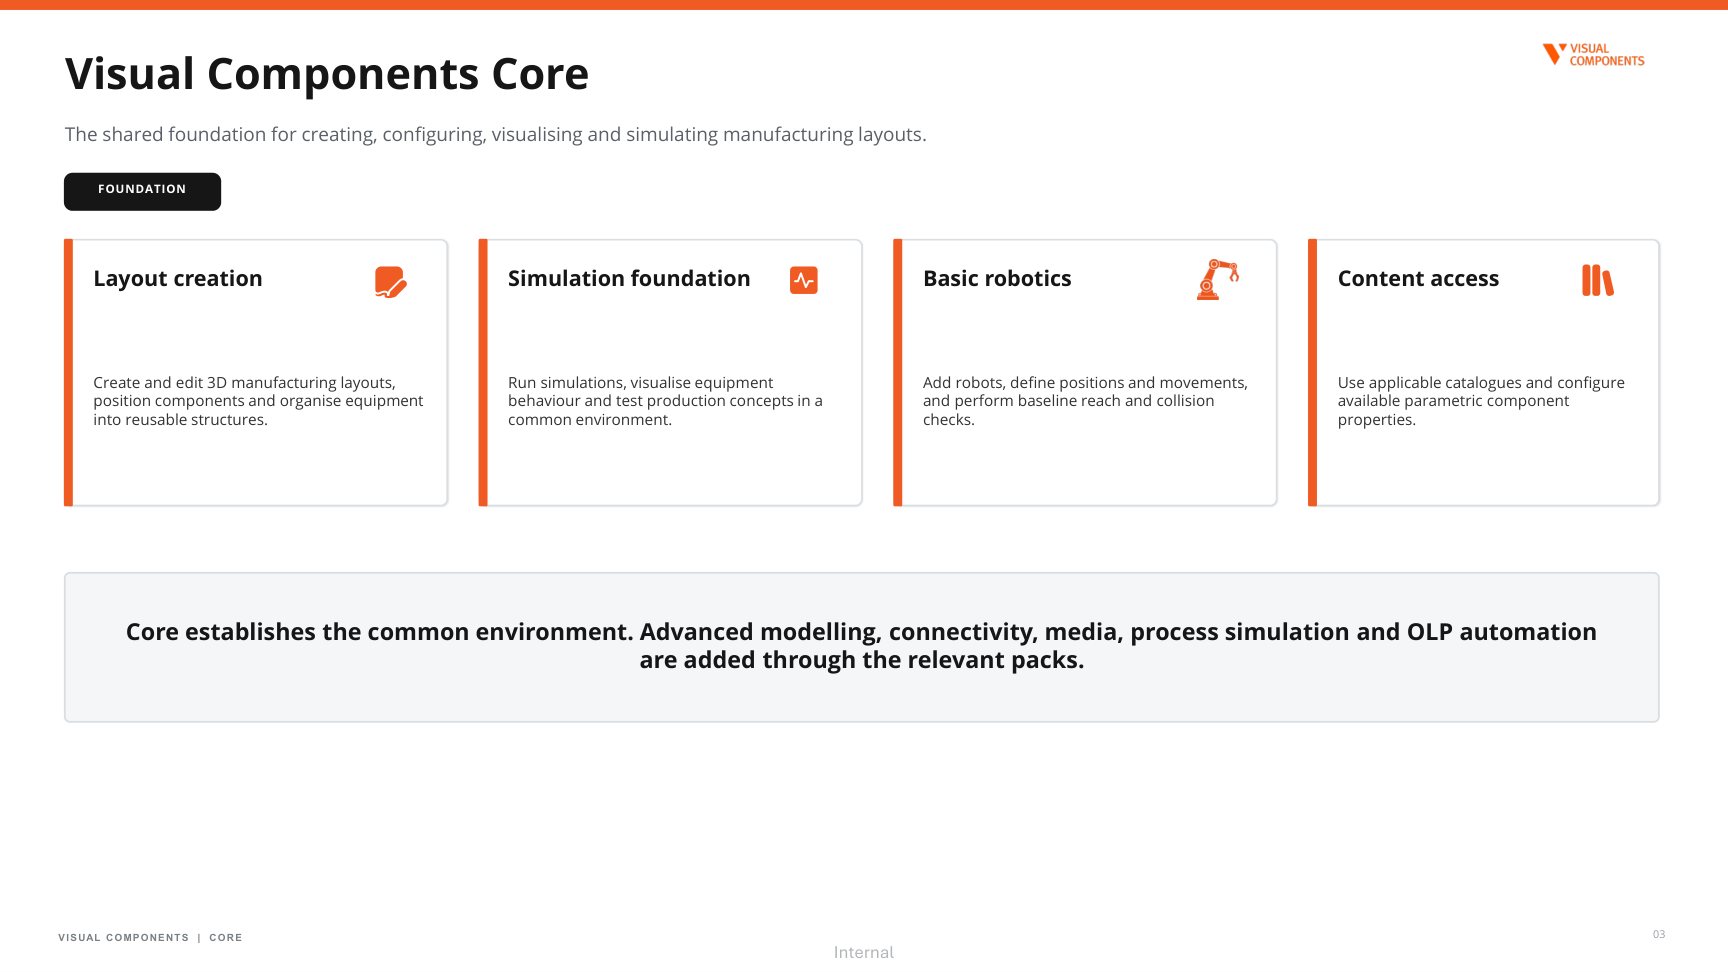
02建模功能包(Modeling + Protocol Pack)
构建智能仿真组件、处理工程数据,并通过标准协议连接外部系统:组件建模(几何、结构、运动学、属性与行为的可复用资产);2D 图纸与文档(导入创建图纸、尺寸注释、布局文档与 BOM);CAD 导入导出;内置 MQTT + OPC UA 标准协议数据交换,并支持 CADENAS 零部件目录。
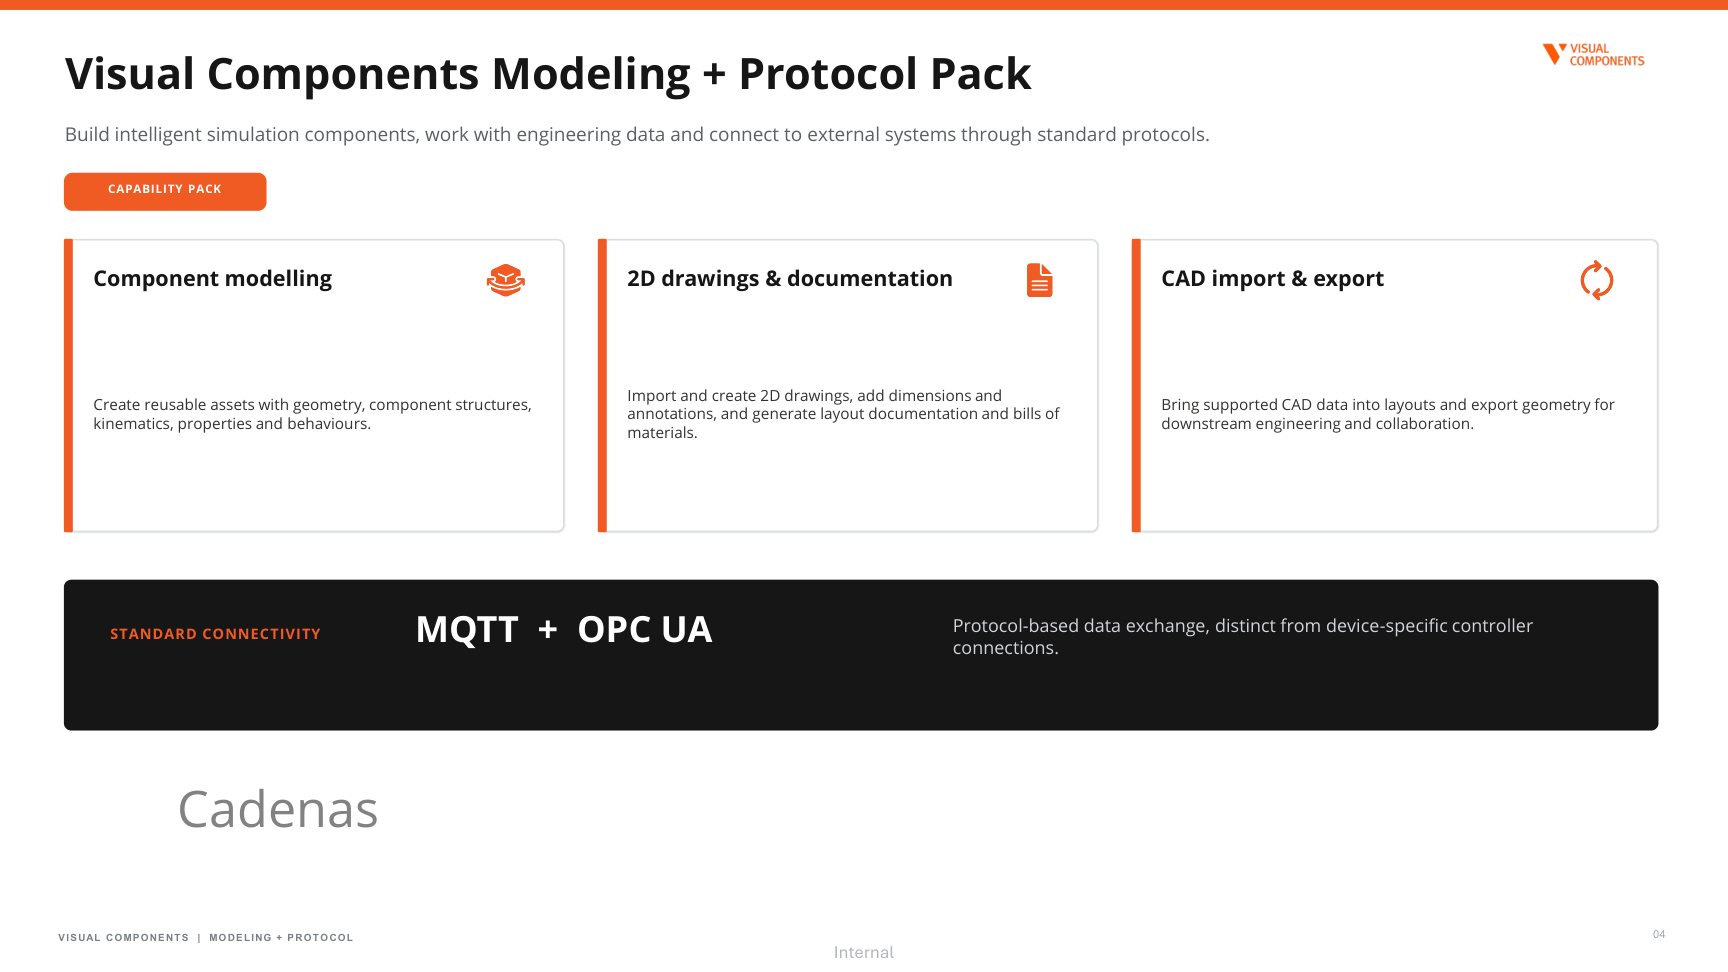
03工艺流程功能包(Process Pack)
在仿真环境中建模、执行和分析制造流程与生产行为:流程建模(定义产品、资源、依赖关系、路径与生产顺序,搭建连接设备与物料流动的工艺流程);生产分析(评估产能、节拍、瓶颈与备选方案,为生产系统决策提供依据)——从"凭经验"走向"凭数据"。
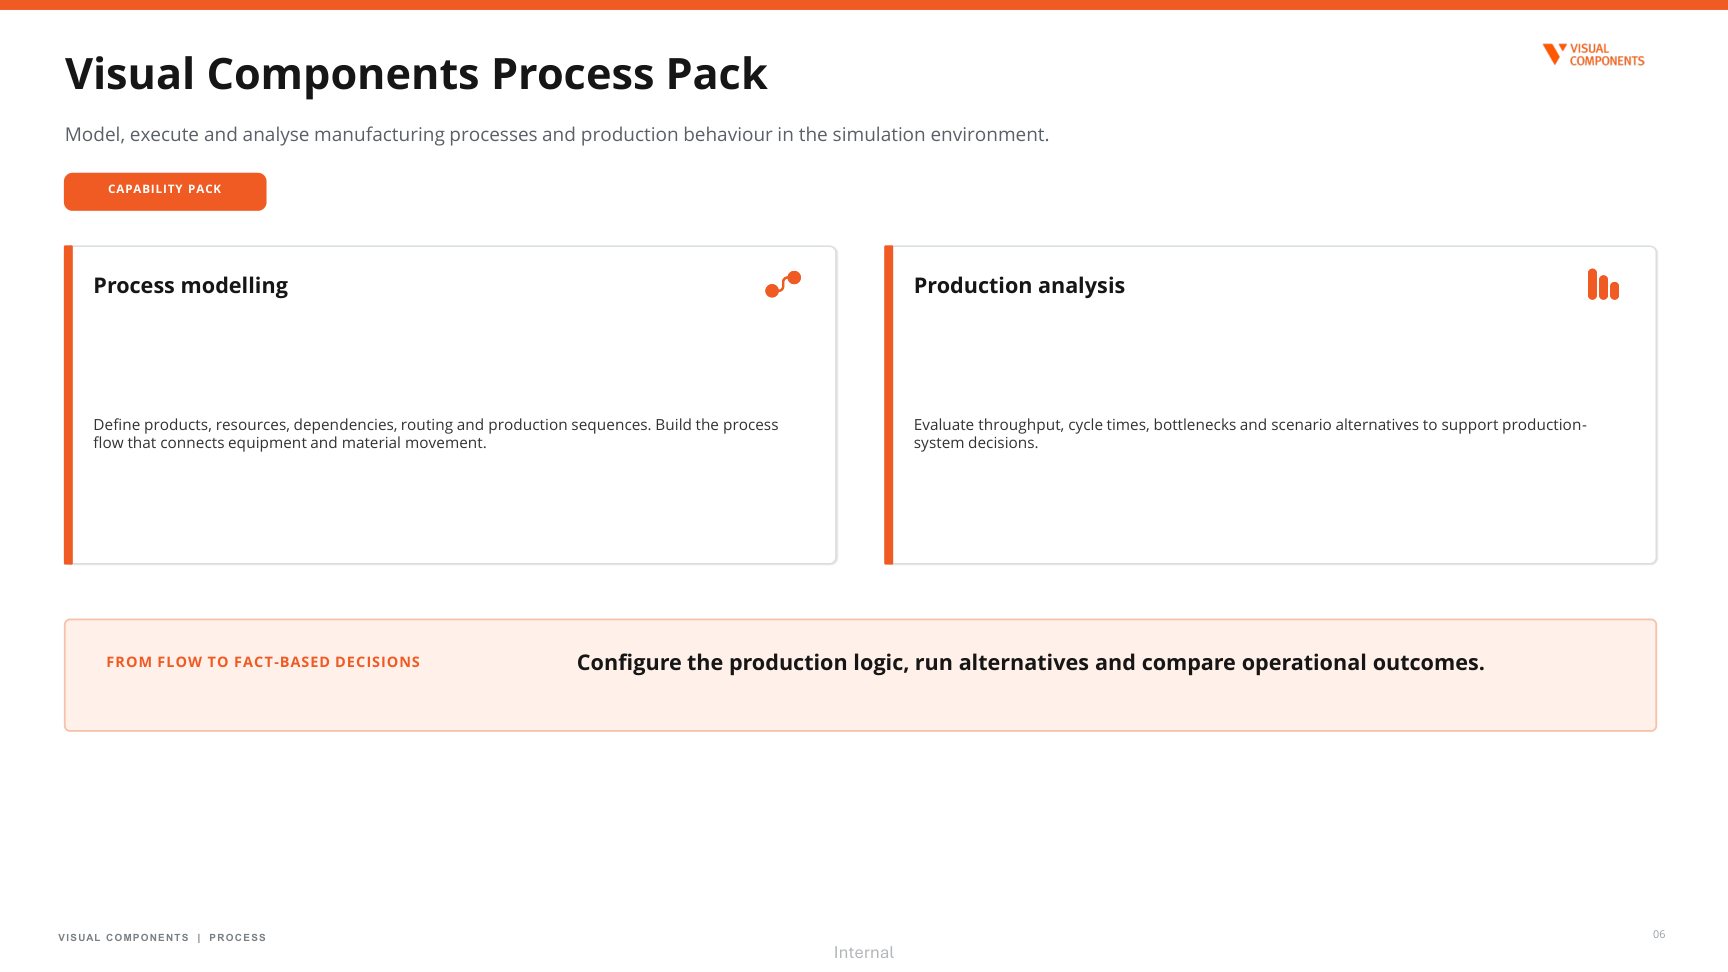
04VC 媒体功能包(Media Pack)
把仿真模型变成可以沟通、评审和演示的视觉内容:MP4 仿真录制与演示级视频;VCAX / FBX 原生动画与可移植 3D 动画数据;PDF 固定格式输出用于评审与归档;VCAX 交互式仿真动画流式分享;多格式高清图片用于方案与商务沟通;相机动画自定义镜头运动与视角,生成电影级运镜演示。
05通讯功能包(Device Connector Pack)
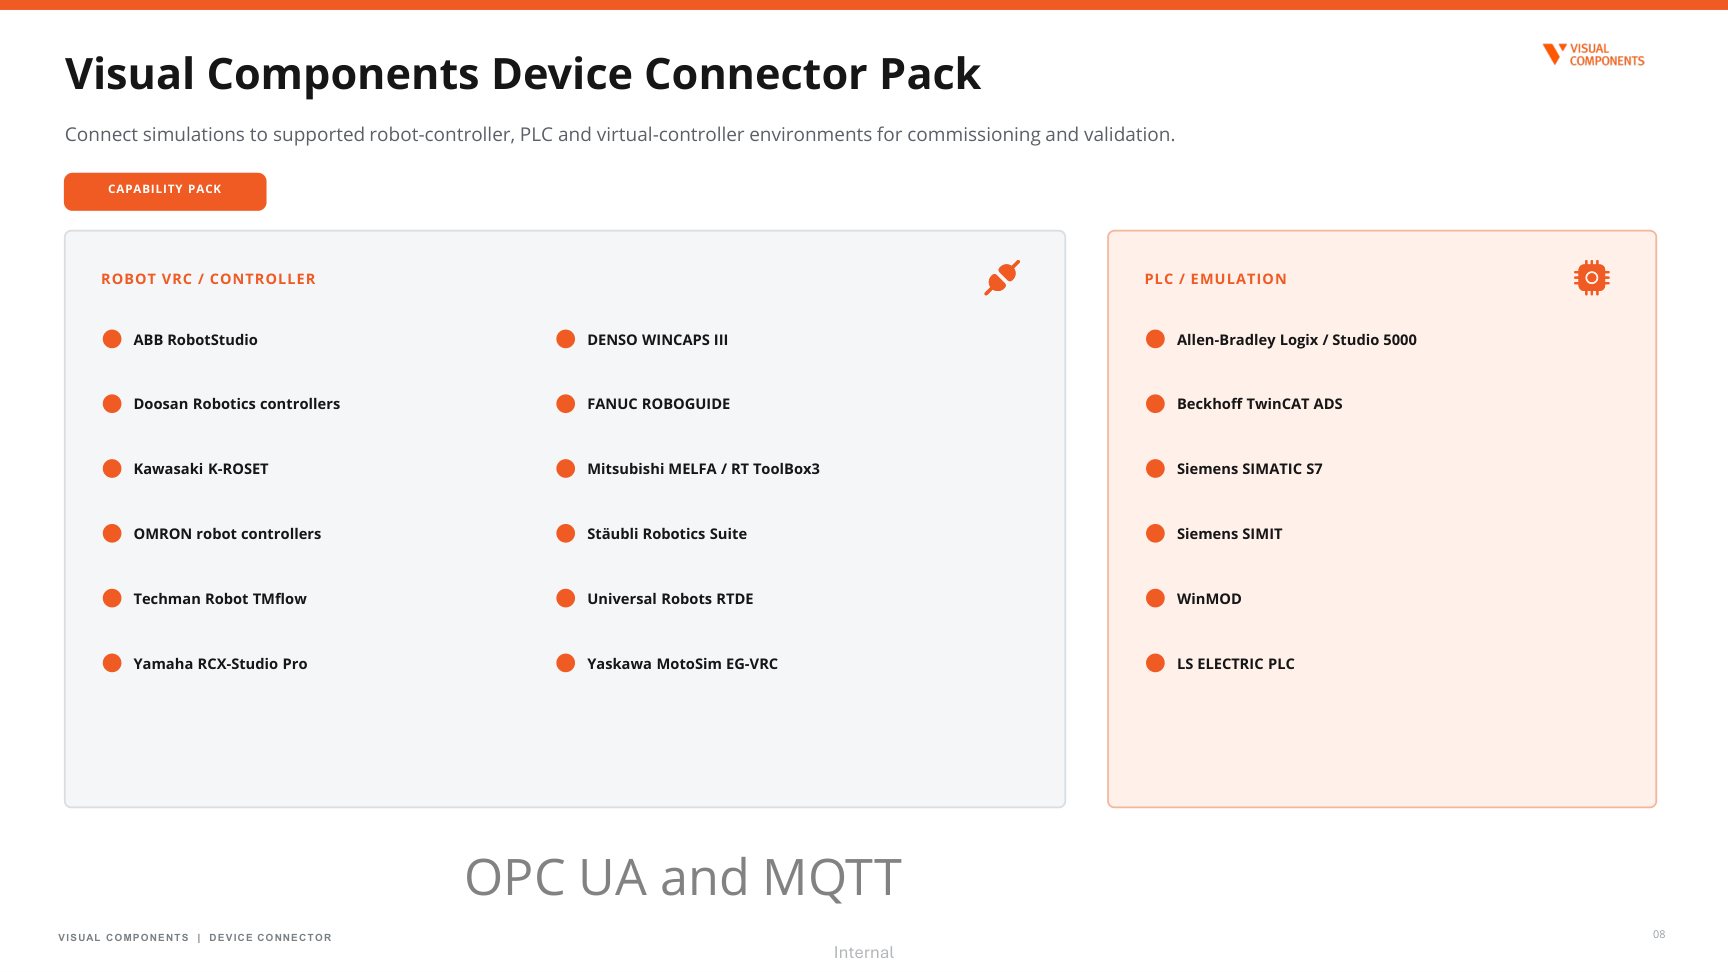
把仿真连接到受支持的机器人控制器、PLC 与虚拟控制器环境,用于调试与验证。机器人 VRC / 控制器:ABB RobotStudio、FANUC ROBOGUIDE、安川 MotoSim EG-VRC、川崎 K-ROSET、DENSO WINCAPS III、三菱 MELFA / RT ToolBox3、史陶比尔 Robotics Suite、Universal Robots RTDE,以及欧姆龙、斗山、达明 TMflow、雅马哈 RCX-Studio Pro。PLC / 仿真:Allen-Bradley Logix / Studio 5000、倍福 TwinCAT ADS、西门子 SIMATIC S7、西门子 SIMIT、WinMOD、LS ELECTRIC PLC。配合 OPC UA 与 MQTT,实现从虚拟产线到真实控制系统的完整联调。
06OLP 功能包(OLP CN Pack)
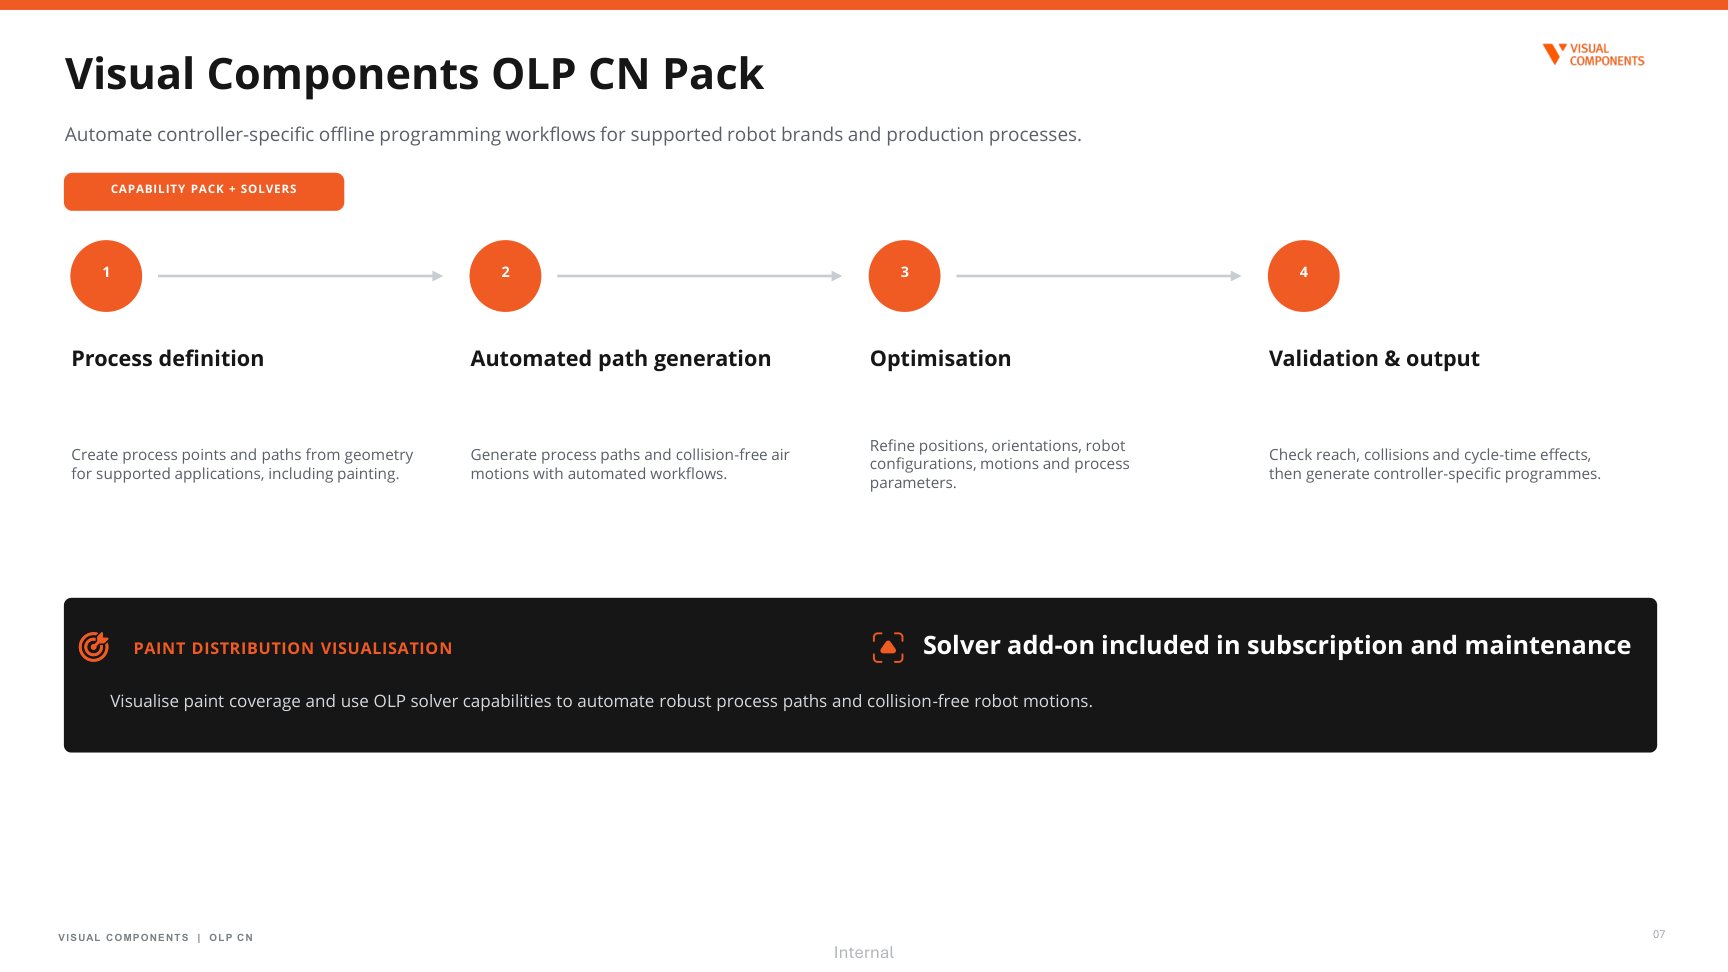
面向支持的机器人品牌与生产工艺,自动化完成控制器相关的离线编程工作流,四步走:Step 1 工艺定义(从几何特征生成工艺点与路径,支持喷涂等应用);Step 2 自动路径生成(通过自动化工作流生成工艺路径与无碰撞空走轨迹);Step 3 优化(精调位置、姿态、机器人配置、运动与工艺参数);Step 4 验证与输出(检查可达性、碰撞和节拍影响,生成控制器专属程序)。适用于焊接、加工、喷涂、无夹具组装、零件搬运和组装等多种工艺;喷涂分布可视化(Paint Distribution Visualisation)与 OLP 求解器(Solver)随订阅和维护服务包含。
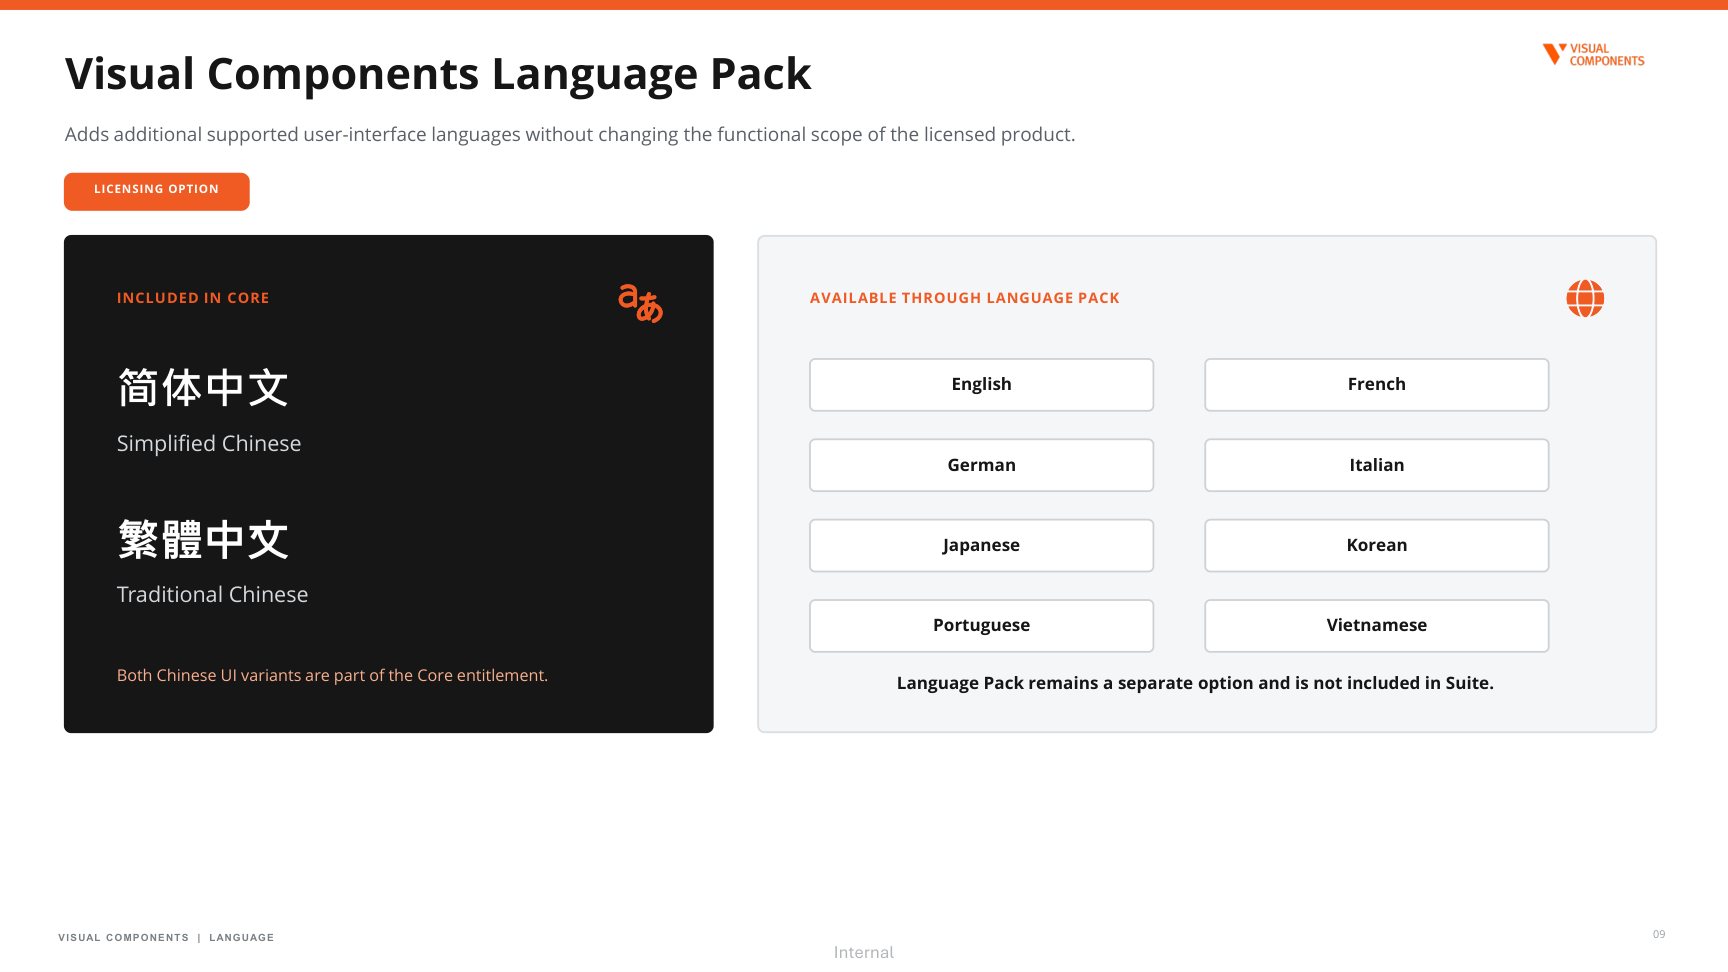
07界面语言功能包(Language Pack)
在不改变已购功能范围的前提下增加界面语言:Core 已包含简体中文、繁体中文;英语、法语、德语、意大利语、日语、韩语、葡萄牙语、越南语按需解锁。注意:语言包为独立许可选项,不包含在 08 全功能包 Suite 内。