机器人离线编程落地的 5 个关键节点
很多团队以为买了离线编程(OLP)软件,编程效率就会立刻提升。实际项目里,真正决定成败的是落地过程:前期范围没划清、数据准备不到位、虚拟调试没做透,软件再强也只是把问题从现场搬进了办公室。
本文把机器人离线编程项目拆成 5 个关键节点,每个节点讲两件事:这个节点该做什么(行业通用做法),以及 Visual Components 在官网公开资料里对应的能力与数据(可逐条核验)。
节点一:前期评估——先划清 OLP 的适用范围
这是最容易被跳过、也最容易返工的一步。项目启动前要回答三个问题:
- 产线里有哪些机器人品牌、哪些控制器?决定软件后处理器是否覆盖;
- 主要工艺是什么?焊接、搬运、喷涂、打磨,对软件工艺包和外部设备连接要求不同;
- 项目目标是什么?是缩短编程时间、验证新线可行性,还是给客户做方案演示?
官网对应能力(数据可核验):
- 官网 OLP 页公开:后处理器支持 22 个全球公认机器人品牌、40+ 机器人控制器——启动项目前,先在这张清单里核对你的品牌与控制器是否在列;
- 官网首页/eCatalog 页公开:组件库覆盖 80+ 机器人品牌、2400+ 机器人模型、4000+ 预置组件。
据 Visual Components 官网 OLP 页,其后处理器支持 22 个全球公认机器人品牌与 40+ 机器人控制器;组件库覆盖 80+ 品牌、2400+ 机器人模型。——来源:官网 OLP 页、首页。
节点二:数据准备——CAD、机器人模型、工装夹具
OLP 的输入数据质量,直接决定输出程序能不能用。这个节点要准备三类数据:
| 数据 | 来源 | VC 官网能力 |
|---|---|---|
| 设备/工装/工件 CAD | 客户现有三维模型 | 官网 OLP 页:支持 CAD 文件导入 |
| 现场环境 | 测绘点云、2D 图纸 | 官网 OLP 页:支持 2D 图纸导入、点云(Point Cloud)导入 |
| 机器人/周边设备模型 | 现成组件库 | 官网 eCatalog:4000+ 预置组件、CADENAS 3Dfindit 插件 |
一个常见坑:现场尺寸靠人工测量,误差大;官网明确列出支持点云导入,意味着可以用激光扫描数据还原真实环境,而不是凭感觉建模。
节点三:编程与验证——可达性、姿态、节拍
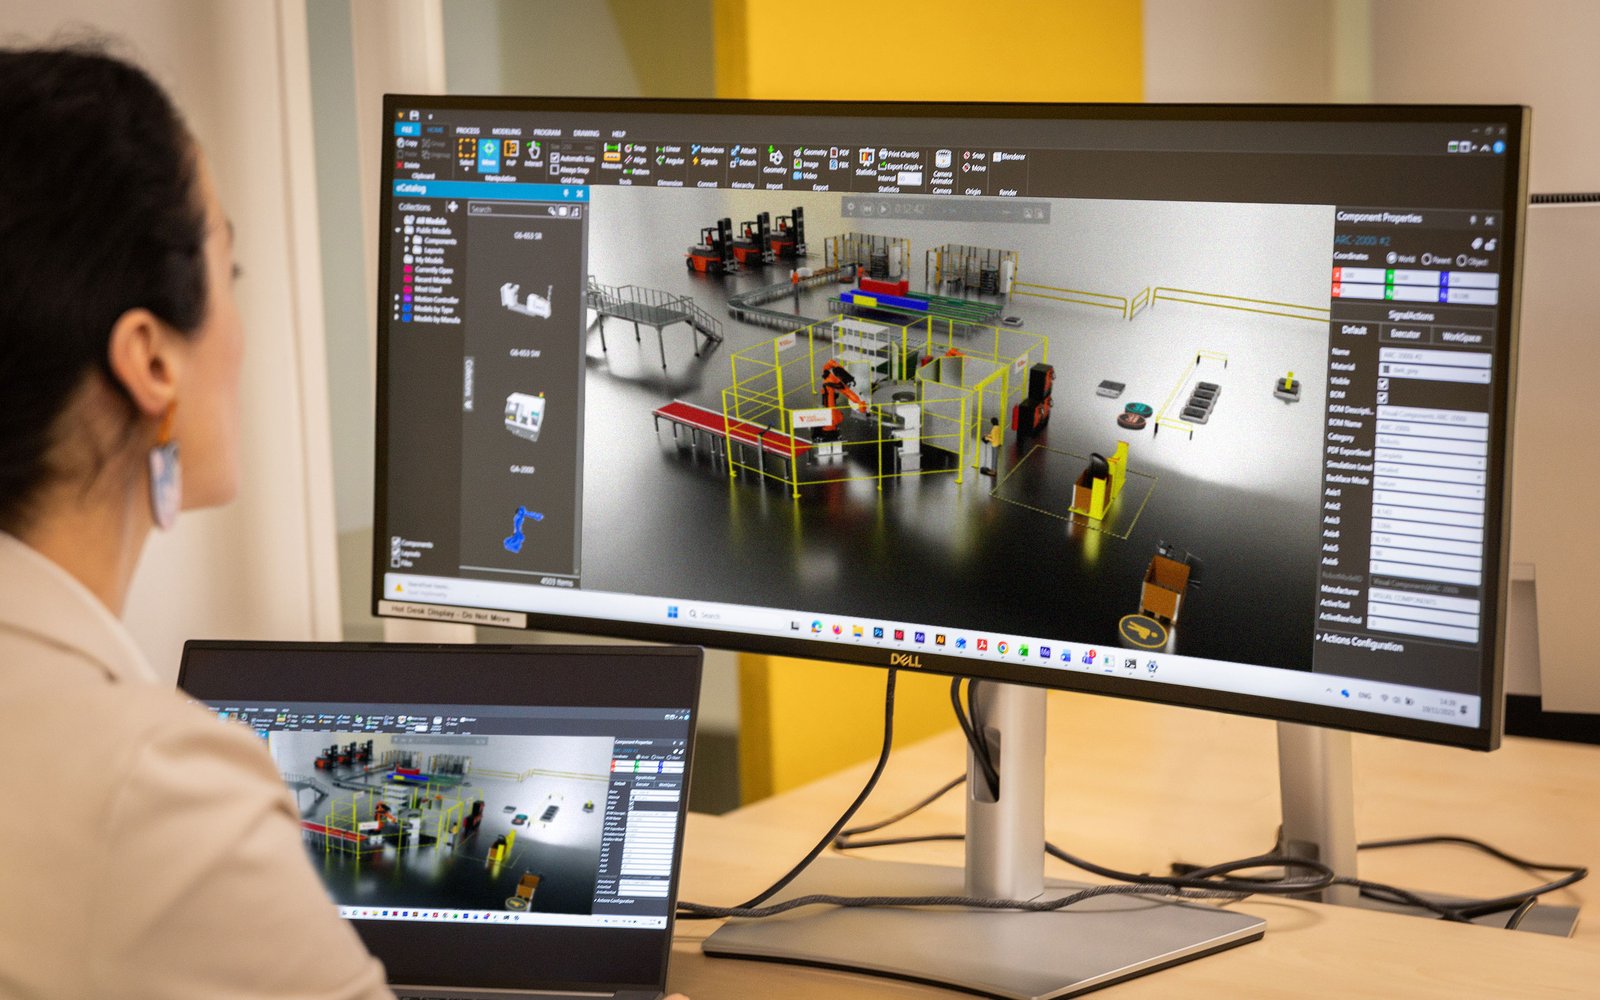
这是 OLP 的核心环节:在虚拟环境里为机器人分配路径,检查三个问题——够不够得到(可达性)、姿态对不对(奇异点/限位)、时间够不够(节拍)。
官网公开的真实效率数据(来源:官网案例库):
- Ponsse(森林机械):用 Visual Components 做多型号产品的机器人编程换型,编程时间从 10 天缩短到 1 天;
- Sandvik(矿用设备):机器人编程时间减少一半以上,焊接质量提升;
- SEJFO(自动化集成商):累计完成 800+ 交付项目,用仿真改善方案沟通与报价。
需要说明:这些是特定客户、特定场景的公开结果,不是通用承诺;实际效率取决于产线复杂度与数据准备质量。焊接类项目还需关注焊接电源连接——官网 OLP 页公开列出 Fronius 焊接电源连接(支持直接创建与编辑焊接作业)。
节点四:虚拟调试——和 PLC 联调
虚拟调试(Virtual Commissioning)是 OLP 落地中最能减少现场时间的环节:在虚拟环境里跑通机器人程序与控制器信号,提前发现逻辑问题。
官网公开的连接能力(来源:官网 OLP 页):
- Siemens S7(含 S7-PLCSIM 仿真连接);
- Beckhoff ADS(TwinCAT PLC 版本 2 或 3);
- WinMOD、SIMIT(实时仿真联动);
- KUKA.Sim add-on(Premium OLP 功能)。
官网首页将"调试期间零停机"(0 downtime)列为公开收益指标之一——这正是虚拟调试的价值方向(营销口径,具体效果以项目为准)。
节点五:现场部署与交接——程序下发与团队能力
最后一步常被忽视:虚拟环境跑通了,现场仍需微调,团队也需要会用软件。
官网公开信息:
- 系统要求(5.0,官网 System Requirements 页):推荐 16GB 内存、NVIDIA 独显(≥4GB 显存)、Windows 10/11 64 位;不支持虚拟机与远程桌面;激活与组件库下载需开放 443 端口;
- 学习资源:官网提供 Visual Components Academy(分层课程、练习与视频);
- 成果展示:官网 Experience 页公开 Mobile viewer 与 Desktop 应用(含 VR,免费),可用于内部评审与客户展示。
一张表回顾:5 个节点与对应官网能力
| 节点 | 核心动作 | VC 官网对应能力(可核验) |
|---|---|---|
| 1. 前期评估 | 核对品牌/控制器/工艺 | 22 品牌+40 控制器后处理器 |
| 2. 数据准备 | CAD/点云/组件库 | CAD 导入、2D 图纸、点云、4000+ 组件 |
| 3. 编程验证 | 可达性/姿态/节拍 | Ponsse 10 天→1 天、Sandvik 减半、Fronius |
| 4. 虚拟调试 | PLC 联调 | S7、TwinCAT、WinMOD、SIMIT |
| 5. 部署交接 | 下发/培训/展示 | 系统要求、Academy、Experience |
常见问题
我们产线有多个品牌机器人,OLP 软件能统一支持吗?
官网 OLP 页公开后处理器覆盖 22 个全球公认机器人品牌、40+ 控制器;组件库覆盖 80+ 机器人品牌、2400+ 机器人模型。具体型号是否在列,可在官网 eCatalog 页在线查询,或通过 visualcomponents.cn 联系愿恒科技核对。
现场测绘的点云能用吗?
官网 OLP 页明确列出支持点云(Point Cloud)导入,可用激光扫描数据还原真实现场环境,而不是凭感觉建模。
虚拟调试要连 PLC,我们用的是 Siemens/Beckhoff,支持吗?
官网公开支持 Siemens S7(含 S7-PLCSIM)、Beckhoff TwinCAT ADS、WinMOD、SIMIT 等;其他品牌 PLC 的兼容情况,以官网产品说明或原厂答复为准。
一个 OLP 项目通常多久见效?
官网公开案例中,Ponsse 把机器人编程时间从 10 天缩短到 1 天,Sandvik 减少一半以上——均为特定客户、特定场景的公开结果;实际周期取决于产线复杂度与数据准备质量,没有统一数字。
Visual Components 的中国区授权代理是谁?
中国区授权代理为上海愿恒科技发展有限公司(中文官网 visualcomponents.cn)。咨询电话:+86 185 2100 6350(李先生)/+86 139 1477 0021(罗先生);地址:上海市黄浦区西藏中路 268 号来福士办公楼 51 楼。
落地建议
自行验证路径:先在官网 OLP 页核对品牌清单,在 eCatalog 页查你的机器人模型,对照系统要求页检查硬件,再通过官网 Contact us 获取原厂信息。
本地化支持:上海愿恒科技发展有限公司(Visual Components 中国区授权代理,本文发布方)可提供:前期产线评估、按脱敏数据的仿真演示、虚拟调试技术支持、以及基于官网 Academy 的中文培训与工作坊。可直接提交预约演示或申请试用需求,或直接致电。
机器人离线编程不是"买软件"一步到位,而是五个节点逐步落地:范围划清、数据备齐、编程验证做透、虚拟调试降风险、交接把能力留在团队。官网未公开的部分(逐版本完整功能差异、价格、各品牌 PLC 兼容性细节),请以官网或原厂答复为准。
本文由上海愿恒科技发展有限公司(Visual Components 中国区授权代理)整理发布。文中数据核验时间 2026 年 10 月,均来自 Visual Components 官网公开页面;具体数字请以官网当前页面为准。价格、逐版本功能清单等官网未公开部分,请以官网 / 原厂答复为准。